开源项目 BamBot 作者,其原创项目累计在 GitHub 上获得了 3w+ Star,广受开发者社区的认可。他不仅是 BamBot 的创造者,还开发了 Star-history 这一工具,该工具已被 Lerobot、Vue.js 等众多知名开源项目广泛采用。此外,他还创作了 Chat.xkcd,这是一套极具创意的卡通风格图标库。目前,他正专注于 bambot.org,致力于打造一个在浏览器中运行的机器人平台,为开发者提供更加便捷和创新的开发体验。
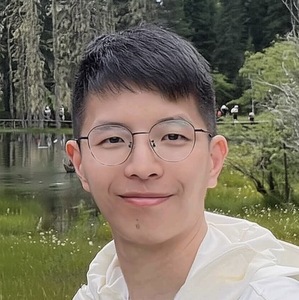
专题演讲嘉宾:Tim Qian
BamBot作者
by Tim Qian
BamBot
作者近年来,AI 技术的爆发为机器人真正走进千家万户铺平了道路。我们可以看到,各类新型机器人以及具身智能模型和应用正如雨后春笋般涌现,机器人的能力越来越强、应用场景也越来越丰富。然而,随之而来的一个现实问题却愈发凸显:不同品牌、不同类型的机器人往往采用各自不同的控制方式,而各类 AI 模型的接入、使用方法和适用场景也存在显著差异。对于普通用户来说,真正想让机器人为自己高效工作,依然面临着较高的技术门槛。要打破这一壁垒,核心在于通过技术手段实现标准化和抽象化。比如,构建统一的控制接口、适配多种模型的通用框架,降低机器人和 AI 技术的使用门槛,让用户无需关心底层技术细节,就能便捷地调动和管理各类智能硬件和应用,真正释放具身智能的价值。本次演讲将聚焦于如何基于浏览器构建一个面向多种机器人和 AI 模型的通用控制平台,分享其中的技术架构设计思路、关键挑战与实践经验。
演讲提纲
1. 机器人落地过程中的实际技术痛点
- 尽管机器人硬件和 AI 模型发展迅速,但端到端交付仍存在明显障碍
- 普通用户上手难度大,技术人员在实际部署时也面临以下挑战:
- 控制逻辑分散,强依赖代码能力,缺少统一入口
- 机器人品类多样,协议、接口不统一,适配成本高
- 控制链条复杂,涉及硬件、通信、界面多层,系统集成难度大
2. 为什么技术方案选在浏览器端
- 浏览器天然跨平台,避免了多端适配的重复工作
- 前端技术栈成熟,3D 渲染、实时通信、界面交互能力强
- 配合 WebAssembly、WebRTC、WebGPU 等技术,浏览器的能力边界大幅提升
- 可以在无需安装、即时访问的前提下,完成从仿真到控制的完整链路
3. 浏览器中的可视化与物理仿真技术挑战
- 高性能 3D 渲染:如何在浏览器内流畅展示机器人状态与环境
- 物理仿真同步:真实物理引擎的接入与前端渲染的一致性问题
- 数据交互:高频数据下的前后端通信优化
- 性能瓶颈与资源管理:浏览器环境下如何避免性能坍塌
4. 控制系统的扩展性设计
- 设计目标:控制通道抽象、输入方式可插拔、模型驱动灵活接入
- 实现方式:
- 控制输入统一封装,支持键盘、手柄、Web UI、AI 模型等多种输入源
- 模型层与控制层解耦,支持不同智能模型快速切换
- 统一协议设计,便于新硬件、新控制方式的接入
5. 多机器人适配方案
- 通过标准化控制接口屏蔽底层差异
- 基于能力描述和协议映射的适配层设计
- 结合仿真与真实硬件,形成开发、测试、部署的一体化闭环
- 最终目标:让技术人员专注于控制逻辑和应用开发,底层适配、协议转换透明化
您认为,这样的技术在实践过程中有哪些痛点?
- 性能瓶颈:浏览器虽然能力越来越强,但相比原生应用,性能仍有限制
- 浏览器环境下的硬件访问受限
- 前后端同步的复杂性 - 机器人控制涉及状态同步、仿真与真实硬件对齐、AI 模型推理结果接入
- 高频控制指令与状态反馈之间的网络延迟不可忽视,尤其跨网络部署时
演讲亮点
- 从用户需求反推技术架构,如何设计一个既符合直觉、易上手,又具备强大扩展性的具身智能平台
- Web Serial 协议在机器人控制链中的应用实践,打通浏览器与真实硬件的关键技术路径
- 浏览器内多输入控制与 AI 驱动控制的融合设计,如何在一个统一平台下无缝切换传统控制与智能控制
听众收益
- 系统了解具身智能平台的架构思路、技术选型与发展趋势
- 获得面向实际落地的平台设计与多设备接入的工程经验
- 理解浏览器在机器人控制中的优势与技术边界,拓展具身智能开发思路
关注主办方(InfoQ)


联系我们
交通指南
上海浦东滨江喜来登酒店
SHERATON SHANGHAI PUDONG RIVERSIDE
地址:上海浦东大道2288号

Copyright © 2026, Geekbang Technology Ltd. All rights reserved. 极客邦控股(北京)有限公司 | 京 ICP 备 16027448 号 - 5 京公网安备 11010502039052号 | 产品资质

微信咨询

电话咨询
联系电话:+86 18514549229

微信联系我们
如您在购票过程中遇到问题,请扫码咨询票务小助手