面向工业场景的机器人操作(Robotic Manipulation)方案设计及落地实践

所属专题:具身智能与物理世界交互

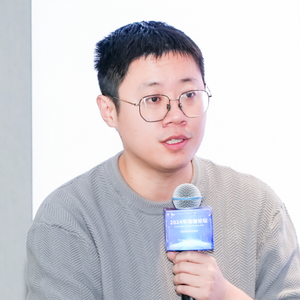
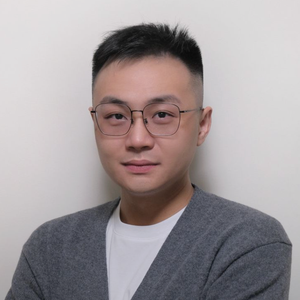
嘉宾 : 何泳澔 博士 | 地瓜机器人具身智能负责人

会议室 : 富力3+5

讲师介绍

专题演讲嘉宾:何泳澔 博士

地瓜机器人具身智能负责人

何泳澔,中国科学院自动化研究所模式识别与人工智能专业博士。现任地瓜机器人具身智能负责人,长期深耕计算机视觉、多模态学习,自动驾驶,具身智能前沿领域。

曾任中科院自动化所助理研究员。在产业化方面,作为银河水滴科技技术联合创始人及中科慧远首席 AI 科学家,主导了步态识别、工业表面缺陷检测等多项核心技术的算法研发与商业化落地。在机器人领域,曾负责地平线自动驾驶 BEV 感知架构设计,现聚焦于端侧 AI 芯片配套算法及具身智能感知决策系统的研发。

学术影响力方面,在相关领域发表学术论文近 20 篇,获授权专利 10 余项。其开源算法在 GitHub 获得约 2000 Stars,并运营有万粉级 AI 技术自媒体。兼具扎实的学术研究基础与丰富的工业界大规模落地经验。
议题介绍

演讲:面向工业场景的机器人操作(Robotic Manipulation)方案设计及落地实践

在工业领域,机器人主要依靠示教编程执行高重复性、低复杂度的任务。然而,随着全球制造业向“柔性化”和“高度自动化”转型,企业面临着更多非结构化环境下的精密操作需求。

具身智能经历了3年的发展,2026 到了比拼落地的深水区,我们需要用一个务实且有前瞻性的思考指引未来的方案设计。当前的痛点在于:传统方案难以应对多变的操作目标,而全栈的大模型(VLA)在工业环境的低延迟和高精度要求下仍显沉重。本次演讲我将聚焦于如何通过 VA (Vision-Action) 架构,结合传统自动化与现代深度学习,构建一套可落地的工业级机器人操控方案。

演讲提纲

1. 工业操控问题的分类和定义

  • 操作任务的多维度拆解
    • 基于操作精细度的任务划分(如:微米级装配 vs. 公分级码垛)
    • 基于空间复杂度的建模(如:6自由度约束、动态避障需求)
  • 典型工业场景案例
    • 从物料分拣到精密组装的场景特征分析。
  • 技术路线思辨:VA vs. VLA
    • 不同视角的对比:为何语言模型(L)在某些闭环工业任务中并非必需
    • 为什么 VA (Vision-Action) 更适配泛工业场景的效率与稳定性要求
    • 注意力放在 VA 上,那么潜台词就是,我们并没有在考虑通用性
  • 问题的定义
  • 探讨如何将复杂的物理交互逻辑收敛为端到端的 VA 模型

2. 硬件架构选型:从本体到末端执行器

  • 机器人本体配置:上半身与下半身(移动底座)的协同能力选型
  • 末端执行器(End-effector):针对特定任务的夹具、灵巧手与力控传感器匹配
  • 选型基本原则:可靠性、响应频率、载荷比以及与算法框架的兼容性

3. 算法方案深度解析:传统与 AI 的融合

  • 核心理念:传统自动化与新一代数据驱动方法的有机结合
  • 模块化策略:利用数据驱动的深度学习解决通用性最强、模型难以建立的环节
  • 主流 VA 方法论介绍

4. 高质量数据闭环:方案落地的基石

  • 高质量遥操作(Teleoperation):如何通过人工示教获取具有“专家级轨迹”的原始数据
  • 轨迹数据“标准化”处理:通过标准化流程提升数据质量,降低模型训练震荡
  • 仿真数据(Sim-to-Real)的价值:利用物理引擎大规模合成数据,解决长尾场景缺失问题
  • 技术实践中的痛点分析

您认为,这样的技术在实践过程中有哪些痛点?

  • 硬件适配场景,以及硬件本身的工业可用性
  • 传统自动化与新方法的融合
  • 数据方案如何兼顾质量和效率

演讲亮点

  • 去伪存真:不盲目推崇 VLA 大模型,而是理性分析 VA 在工业效率上的优势,具有极强的落地参考价值
  • 全栈视野:从硬件选型的物理基础到数据预处理的细节技巧,提供了可行的实施路径
  • 数据质量观:提出了轨迹数据“归一化”的概念,抓住了当前具身智能训练中“数据质量优于数量”的关键

听众收益

  • 方法指引:掌握一套从问题定义到硬件选型、再到算法调优的工业机器人方案闭环
  • 避坑指南:通过对痛点的剖析,听众可以提前规避在传感器选型及数据采集中的常见陷阱
  • 行业前瞻:理解为何在当前的工业环境下,VA 架构是平衡通用性与工业级可靠性的最优解

交通指南

北京富力万丽酒店

Renaissance Beijing Capital Hotel
地址:北京市朝阳区东三环中路61号
  • 微信咨询

  • 电话咨询

    联系电话:+86 18514549229

微信联系我们

如您在购票过程中遇到问题,请扫码咨询票务小助手