本科毕业于清华自动化系,博士毕业于中科院自动化所,长期围绕空间理解、重建与生成开展研究,在该领域发表论文 30 余篇,其中作为一作和通讯作者在 IEEE T-PAMI、IJCV、CVPR、NeurIPS、ICLR、ECCV 等顶级期刊和会议发表论文 20 余篇,主导代表性工作包括 CityGaussian 系列,RoleLLM,SceneX,MarketGen,GAIA 等。研究成果在面向国家公共安全需求的智慧城市建设和面向经济民生需求的智能领域若干场景落地,曾与华为、腾讯、北汽、联通、航天科工等机构展开过深入的合作。
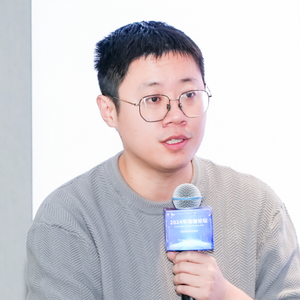
专题演讲嘉宾:彭君然 博士
北京科技大学副教授
by 彭君然 博士
北京科技大学
副教授空间智能旨在让机器理解、生成与利用三维空间中的结构、物体与物理属性,是数字孪生、具身智能与自动驾驶等应用的基础。若仅依赖人工建模或单一数据源,难以在规模与真实性上同时满足“可仿真、可交互”的需求。我们期望实现的完备空间智能,应包含对空间结构、物体、关系及物理属性(几何、材质等)的完整刻画与利用方式。空间智能与 3D/4D 世界模型一脉相承,其在内容创作、智驾仿真与具身智能等方面具有广阔前景;我们围绕完备空间智能应包含的信息与利用方式,从生成与重建两条路径进行了探索:生成方法面向大规模、大尺度的泛化以及场景数量级的扩充,通过程序化内容生成(PCG)与 Agent 从语义/图像出发批量搭建场景;重建方法则面向对现实世界的精细复刻,将真实场景抽象为具备几何与材质物理属性的数字孪生。两条路线应对的应用场景不同,但都旨在得到完备的空间智能数据表现形式,为仿真与决策提供可靠环境。本次演讲将围绕“什么是空间智能、如何构建、完备空间智能应包含哪些知识与信息利用方式”展开,重点分享在生成与重建两条路径上的技术选型、代表性工作与实践中的经验与局限。
演讲提纲
1. 空间智能:定义、目标与两条技术路线
- 空间智能的内涵:空间结构、物体、关系与物理属性(几何、材质)的理解与利用
- 完备空间智能应包含的知识与信息利用方式(几何、材质、功能、操作、关系等)
- 为何需要两条路径:生成满足“规模与多样性”,重建满足“真实世界一致性”
- 总体框架:生成方法(PCG + Agent) vs 重建方法(几何 + 材质)
2. 生成方法:从语义/图像到可交互场景
- 要解决的问题:如何从高层语义(文字/参考图)批量化、多样化地搭建室内外场景
- 解决思路:以功能性物体与结构的摆放逻辑为核心,用 PCG 生成多层级建筑与室内外结构
- 代表工作与管线:
- SceneX / CityX:基于 PCG 的室内外多层级场景生成与搭建逻辑
- MarketGen:首个可扩展的具身超市场景仿真平台;Agent + PCG 管线,从文字或参考图生成高保真复杂超市场景
- 信息利用方式:从自然语言或二维图片提取物体属性、物体间关系及操作方式,体现“从生成角度构造空间智能”的一种方式
3. 重建方法:从真实世界到可仿真的数字孪生
- 要解决的问题:如何把真实场景抽象为具备正确几何与材质物理属性的数字孪生,以支持碰撞、摩擦、光照等仿真与交互
- 解决思路:分拆为表面材质与几何结构两条子线,再在场景级融合
- 材质属性刻画:
- 需求:摩擦力、光反射率等交互属性,决定仿真中的交互反馈
- MaterialSeg3D:单物体表面材质;12 个实例类别、30+ 材质类别数据集;为文生3D/图生3D 资产提供表面材质预测,保证仿真交互真实性
- SceneMaterial:城市场景下路面与建筑表面材质生成,支撑智驾仿真等大型城市场景
- 几何结构重建:
- 需求:正确碰撞体与平面拓扑,以支持放置、拖拽、平移等平面交互。
- GSPlane:基于高斯溅射 + 二维平面先验,重建室内外大小平面结构及绝对平滑的平面拓扑;可将承载平面(桌面、地面)上的物体拆分为独立个体,在仿真中可移动与交互
- 与现有方法对比:稠密三角网格易产生错误平面拓扑,无法支持仿真中的放置与拖拽;GSPlane 的平面拓扑可直接支持上述交互
4. 实践过程与经验未来发展前景
- 生成侧:数据与逻辑(物体摆放、功能约束)的平衡;Agent + PCG 管线的可扩展性与控制粒度
- 重建侧:结构化几何的获取;正确拓扑对仿真交互的关键作用;从单物体到城市场景的泛化
5. 未来发展前景
- 共同经验:生成与重建在未来会融合(如用生成补全重建缺失、用重建约束生成真实性)
- 生成与重建的融合、多模态(文字/图像/点云)统一建模、与具身智能/智驾仿真的深度结合
- 4D 世界模型是空间智能的演进形态,在内容创作、智驾仿真与具身智能中潜力巨大。NeoVerse 直接利用海量单目视频进行大规模训练,通过重建-生成混合与免姿态前馈 4D 重建,推动 4D 空间智能从实验室走向数据驱动,成为通用 4D 世界模型底座
您认为,这样的技术在实践过程中有哪些痛点?
- 生成场景的物理与几何一致性如何与下游仿真(碰撞、材质)对齐
- 重建中平面拓扑与物体分割的自动化与鲁棒性(复杂遮挡、弱纹理)
- 材质与几何数据的标注成本与跨场景泛化(如从室内到城市场景)
- 大规模城市场景的生成/重建效率与存储、渲染、仿真的工程化
演讲亮点
- 双路线框架:不局限于单一技术路线,从生成与重建两条路径系统阐述空间智能的构建方式,为“何时用生成、何时用重建”提供清晰的选型依据
- 问题驱动叙事:围绕问题—解决思路—实践过程—经验教训组织内容,避免技术平铺,突出可落地的技术决策与权衡逻辑
- 技术深挖:选取平面拓扑与仿真交互、材质物理属性等 1–2 个关键点深入剖析,揭示“可仿真、可交互”背后的几何与物理约束,具有直接落地参考价值
- 演进视野:从 3D 到 4D 世界模型的技术脉络切入,结合 NeoVerse 等前沿工作,点明空间智能从静态到动态、从实验室到大规模数据驱动的演进方向
听众收益
- 方法指引:掌握从空间智能定义、到生成/重建双路线选型、再到代表性工作的完整技术视野与实施思路
- 避坑指南:通过对几何拓扑与材质物理属性的剖析,理解为何错误平面拓扑会导致仿真中无法支持放置与拖拽,提前规避“只重外观、忽视交互属性”的常见陷阱
- 行业前瞻:理解在数字孪生与具身/智驾仿真场景下,生成与重建的分工与融合;把握从 3D 到 4D 世界模型的演进趋势,形成对完备空间智能及其数据表现形式的整体认知
关注主办方(InfoQ)


联系我们
交通指南
北京富力万丽酒店
Renaissance Beijing Capital Hotel
地址:北京市朝阳区东三环中路61号

Copyright © 2026, Geekbang Technology Ltd. All rights reserved. 极客邦控股(北京)有限公司 | 京 ICP 备 16027448 号 - 5 京公网安备 11010502039052号 | 产品资质

微信咨询


电话咨询
联系电话:+86 18514549229

微信联系我们
如您在购票过程中遇到问题,请扫码咨询票务小助手