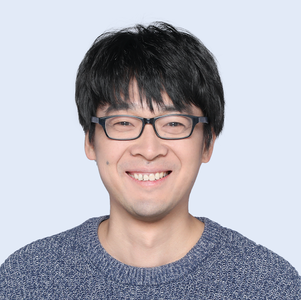
罗宏章,滴滴技术专家,2017年加入滴滴,基于容器提供开发测试等环境解决方案,在系统架构、持续交付、服务治理等领域有着丰富的积累。 现任弹性云平台架构师,负责弹性云调度优化、弹性伸缩、混部工程、有状态服务上云等方向,专注于基于Kubernetes的私有云平台建设和上云实践。
讲师介绍
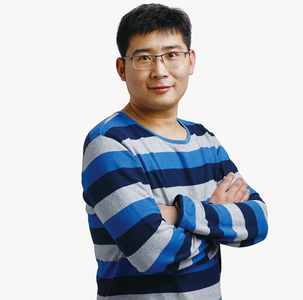
专题演讲嘉宾:罗宏章
滴滴技术专家
议题介绍
演讲:滴滴的云原生落地及敏感服务上云实践
随着弹性云平台在Kubernetes上的持续深耕,上云不仅仅是无状态服务的第一选择,Redis、MQ、ZooKeeper等有状态服务也逐步走上了上云之路,如何支持这些复杂的场景,同时兼顾稳定性和成本是弹性云平台持续的挑战,本次分享会介绍滴滴弹性云在应对有状态服务上云过程中的自我蜕变,介绍高可用有状态服务在微秒级别性能要求下实现上万容器规模上云的实战经验。
内容大纲
1. Redis、MQ、ZooKeeper等有状态服务上云的复杂度挑战
2. 有状态服务上云架构的核心要素
3. 敏感,隔离体系的深入优化
4. 混部,有状态服务上云的终极动力
听众受益
1. 了解传统运维服务上云后的基于Kubernetes的优化之路
2. 了解高敏感型有状态服务上云的调度和隔离挑战
适合人群
K8s研发工程师、运维工程师、DevOps工程师、基础架构负责人
关注主办方(InfoQ)


联系我们
交通指南
中国石油科技交流中心
Beijing International Convention Center
地址:北京市昌平区沙河镇黄河北街一号院石油科技交流中心



Copyright © 2026, Geekbang Technology Ltd. All rights reserved. 极客邦控股(北京)有限公司 | 京 ICP 备 16027448 号 - 5 京公网安备 11010502039052号 | 产品资质

微信咨询


电话咨询
联系电话:+86 17310043226

微信联系我们
小姐姐 Ring